植保无人机与测绘无人机协同作业:现代农业数据采集方案解析
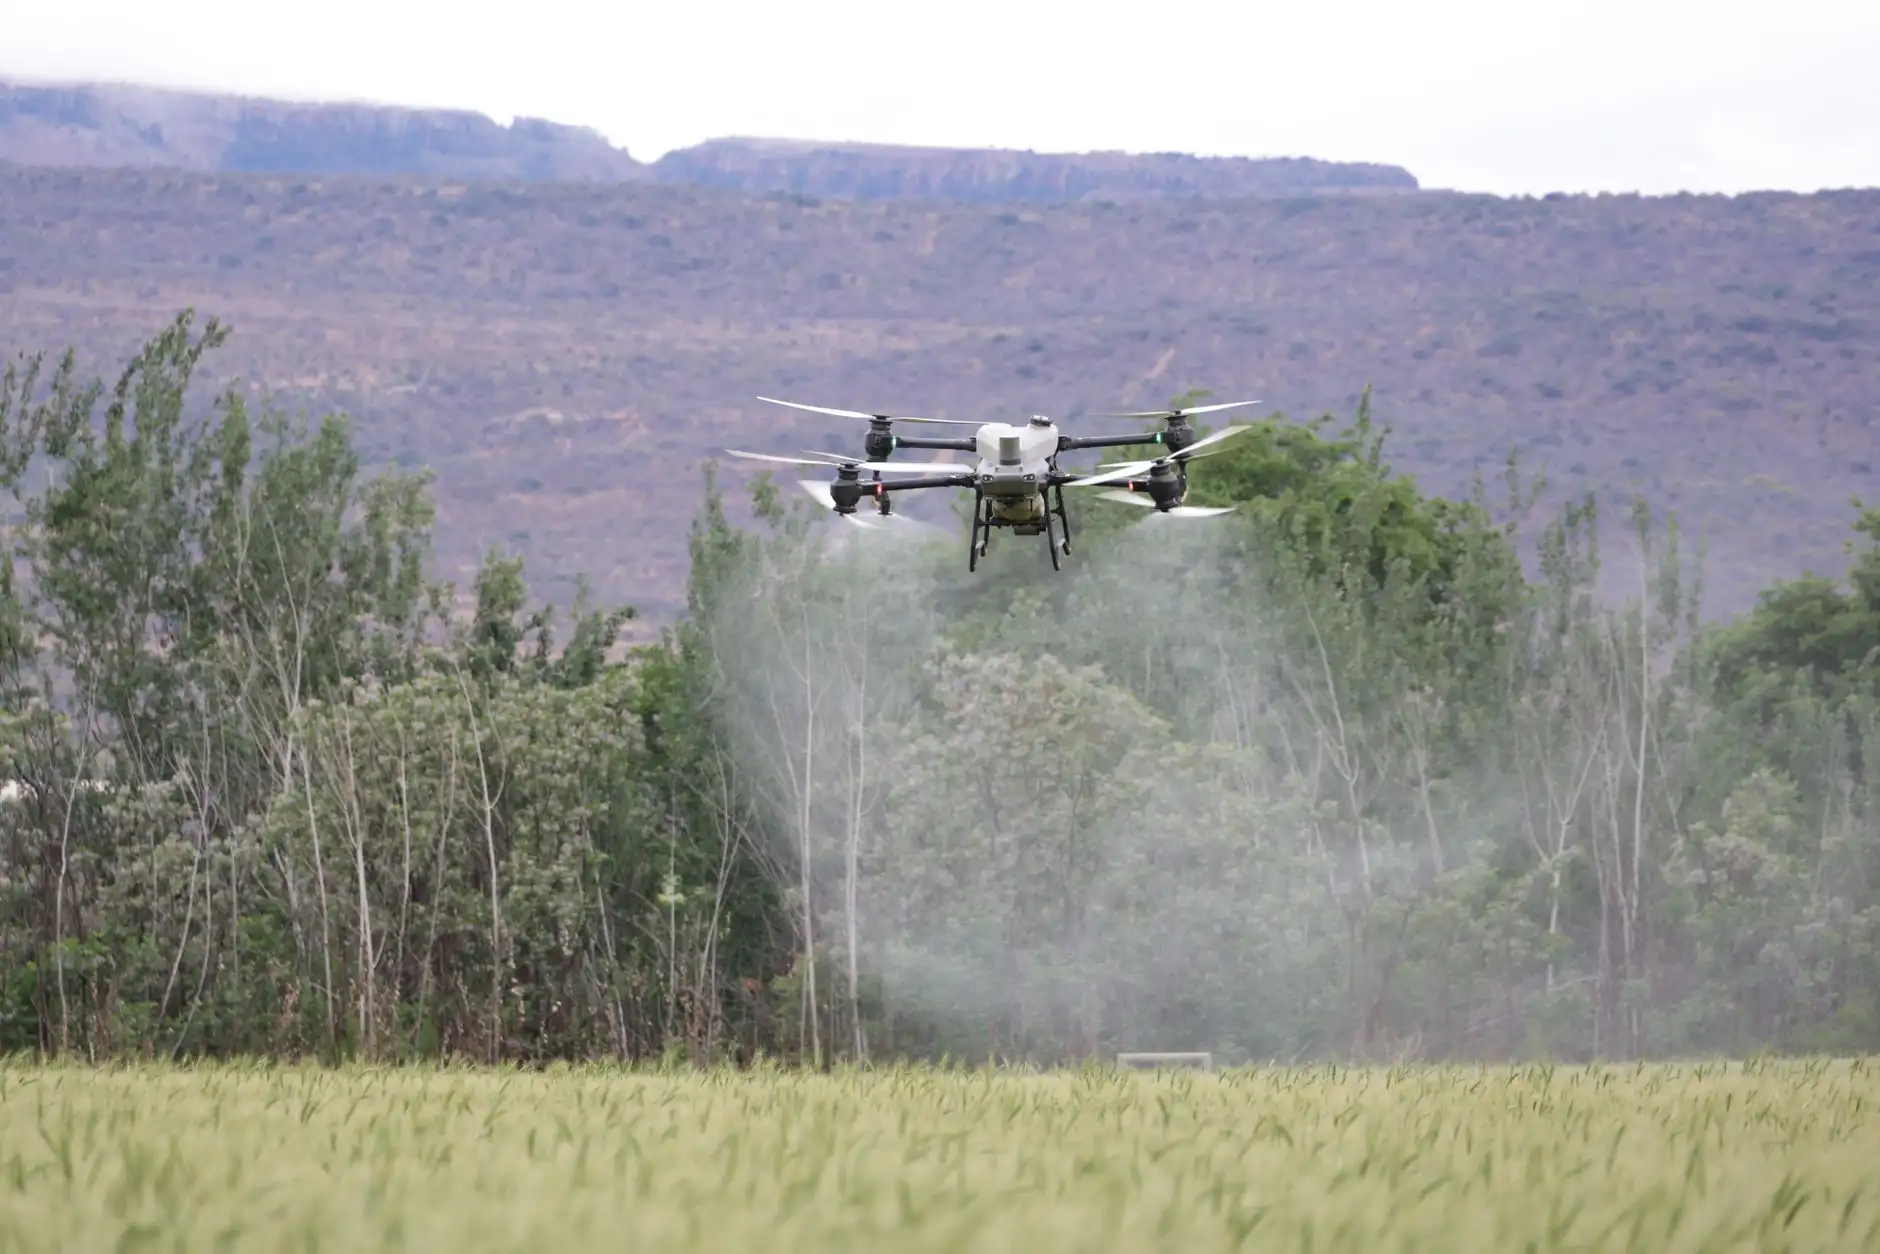
农田管理正从"凭经验"走向"靠数据",但一个现实问题摆在面前:植保无人机飞完一圈,只能完成喷洒,地里到底缺不缺肥、有没有病虫害、长势是否均匀,依然要靠人下地去看。能不能让无人机既"动手"又"动脑"?
现状:两套系统,各干各的
目前多数农业服务团队的操作模式是分开的——测绘无人机先飞一遍生成正射影像和NDVI植被指数图,农技人员拿着图去判断哪里需要处理;隔几天再安排植保无人机或喷洒无人机进场作业。两套流程之间存在时间差,地块边界、障碍物信息还得重新校准,效率折损明显。
更关键的是,农业无人机的喷洒参数(飞行高度、速度、亩用量)往往凭经验设定,没有和地块的实际长势数据挂钩。长势差的地方没多喷,长势旺的地方没少喷,变量作业停留在概念阶段。
协同作业的核心技术逻辑
测绘无人机与植保无人机协同的本质,是让处方图驱动喷洒决策。具体技术链路包括:
- 数据采集层:测绘无人机搭载多光谱相机,在80-120米相对航高获取分辨率优于5cm的正射影像,通过NDVI计算生成地块级植被指数栅格图
- 处方生成层:将植被指数图按阈值分级(如弱、中、强三级),结合GIS地块边界,输出带坐标的变量喷洒处方图(Shapefile或GeoJSON格式)
- 执行层:植保无人机飞控系统读取处方图,按网格自动调整流量阀开度和飞行速度,实现"按需喷洒"
这套流程对航拍无人机的定位精度要求较高,RTK差分定位是标配。没有RTK,两块相邻网格的坐标偏差可能超过1米,变量喷洒就失去了意义。
实践中的三个关键控制点
时效性。多光谱数据从采集到生成处方图,建议控制在24小时内。作物长势变化快,尤其是病虫害爆发期,隔三天的数据基本作废。云澜智能在实际项目中采用边缘计算方案,测绘无人机落地后30分钟内即可输出初步处方图。
网格粒度。处方图网格不宜过细。实践中10m×10m的网格精度已经能满足多数大田作物需求,过细会导致喷洒无人机频繁调整流量,反而影响雾化效果和作业效率。
校准机制。每次作业前需用地面采样点验证NDVI与实测SPAD值的对应关系,不同作物、不同生育期的回归曲线差异显著,不能一套参数用到底。

应用前景
协同作业方案的价值不仅在于省药省工。当测绘无人机持续积累多光谱数据,植保无人机的每次喷洒记录都带坐标和用量,这些数据叠加起来就构成了田块级的数字档案。下一季的种植决策、品种选择、施肥方案都可以基于历史数据优化。
对于农业服务组织而言,这套方案意味着从"卖飞防服务"升级为"卖数据决策服务"。常州市云澜智能无人机科技有限公司在江苏多个家庭农场的实测数据显示,变量喷洒相比均匀喷洒可减少农药用量15%-25%,同时将病虫害防治效果提升约10个百分点。测绘无人机与植保无人机的协同,正在把精准农业从论文里的模型变成田埂上可执行的作业标准。