植保无人机喷洒系统技术演进:从雾滴控制到变量施药的行业变革
过去十年,植保无人机从"能飞"走向"喷得准",喷洒系统的技术迭代几乎是整个行业进步的缩影。早期用户最关心的是亩用量和作业效率,如今越来越多的种植大户和飞防服务队开始追问:雾滴能不能打透冠层?飘移能不能压住?变量施药到底靠不靠谱?这些问题的背后,是喷洒系统从机械执行部件向感知—决策—执行一体化系统演进的结果。
雾滴控制:从"喷得出"到"控得住"
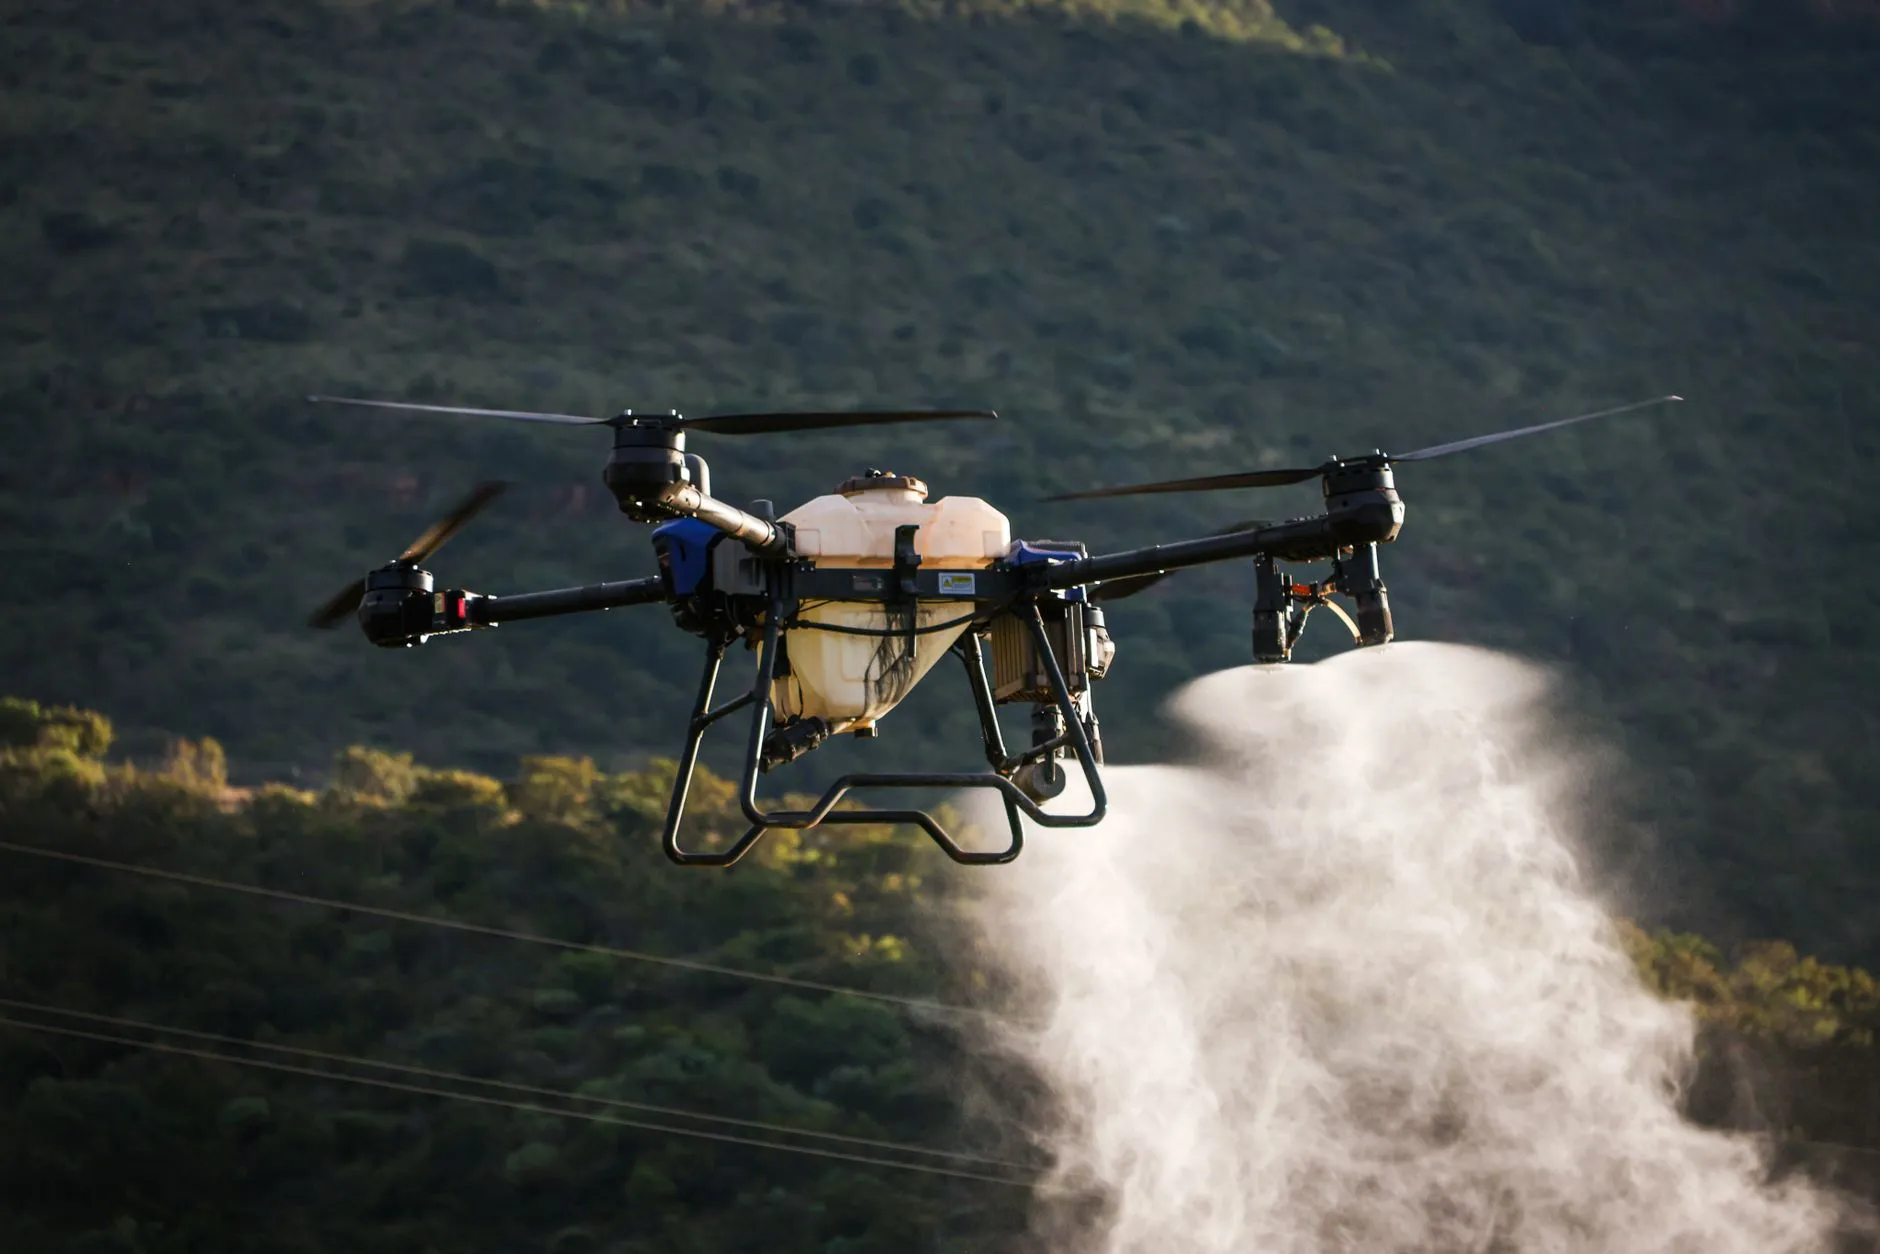
喷洒系统的核心矛盾始终是雾滴谱的平衡。雾滴过粗,穿透力强但覆盖不均、药液浪费大;雾滴过细,附着好却极易飘移。行业普遍将100—200微米视为航空喷洒的较优区间,而离心喷头相比压力式喷头,转速与流量可独立调节,雾滴谱更窄(RSF值可控制在1.0以内),这也是近年来离心雾化方案在中高端机型上快速普及的原因。
实际作业中,雾滴控制还受飞行高度、速度与环境风速的耦合影响。经验数据是:飞行高度每增加1米,雾滴飘移损失可上升约5%—8%。因此,喷洒系统必须与飞控、气象感知联动,而不是孤立地调喷头。
变量施药:从均匀喷洒到处方作业
变量施药(VRA)是喷洒系统智能化的分水岭。其技术链条大致包括三步:
- 处方图生成——依托多光谱航拍无人机或测绘无人机获取NDVI等植被指数,识别病虫害与长势差异区域;
- 作业路径与流量规划——将处方栅格映射到航线,生成逐段流量指令;
- 实时闭环执行——通过流量计与PWM阀快速响应,实现按需施药。
难点在于响应延迟。常规电磁阀的调节滞后在200—500毫秒,高速飞行时容易造成"该多的地方没多、该少的地方没少"。目前主流方案采用高频脉宽调制阀配合前馈补偿算法,将流量跟随误差压缩到10%以内,这是变量施药真正可落地的关键。
实践建议:系统选型与作业校准
对飞防服务队而言,选型时建议重点关注三点:喷头雾滴谱一致性、流量控制响应速度、以及与农业无人机整机飞控的数据打通程度。作业前务必做雾滴沉积测试(水敏纸法),根据作物冠层结构调整飞行参数;作业后结合测绘无人机复测评估覆盖均匀度,形成参数迭代闭环。对于兼顾多种业务的团队,航拍无人机与植保机型的协同调度也值得纳入考虑。
喷洒系统的演进方向已经清晰:从单一雾化部件走向"感知—决策—执行"一体的智能终端。随着变量施药精度和飘移控制能力的持续提升,植保无人机正在从"替代人工"的工具,转变为精准农业的数据节点。对行业从业者来说,理解这套技术逻辑,比单纯比较参数更有价值。