植保无人机喷洒作业效率提升的技术路径分析
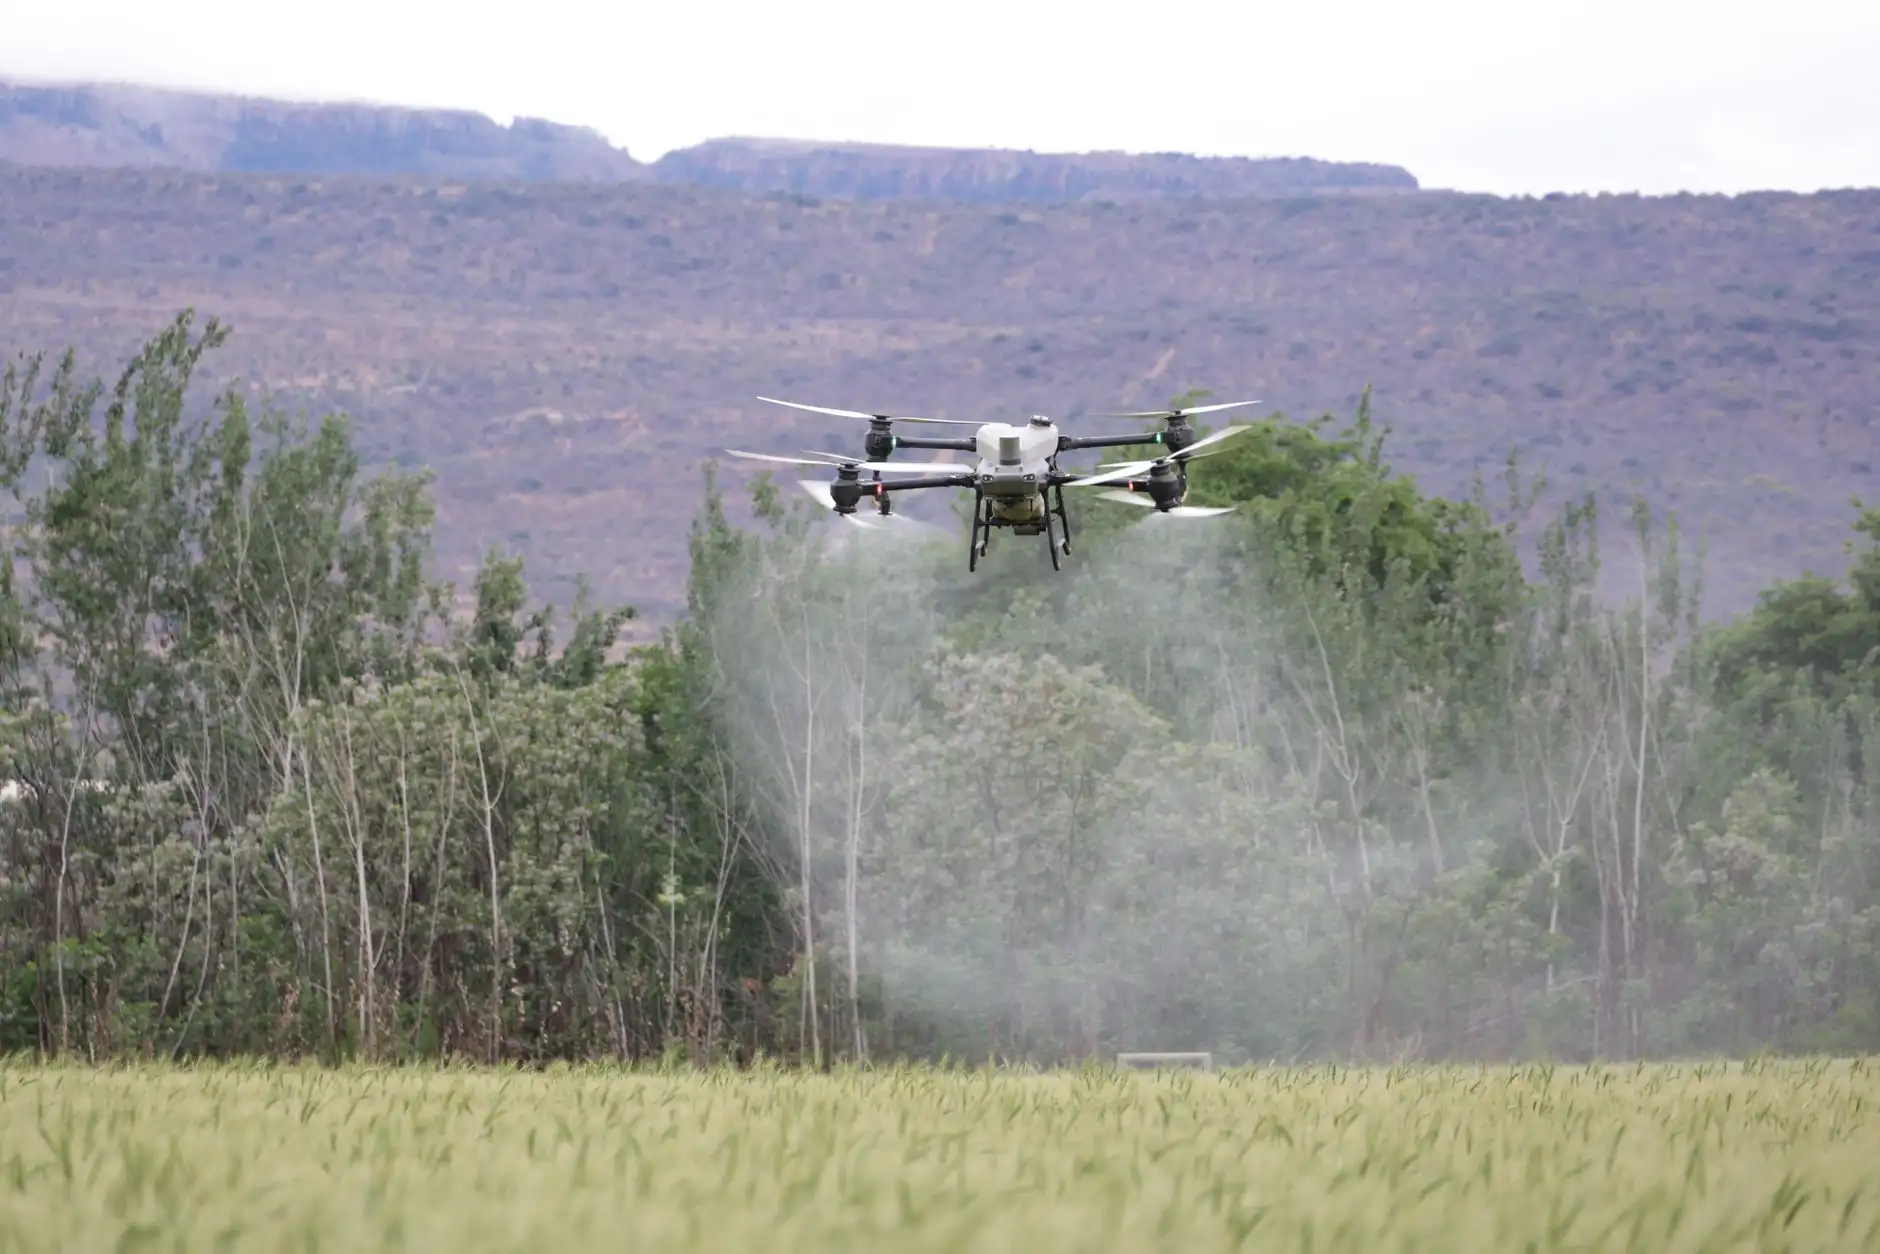
植保无人机在田间地头的普及速度远超很多人的预期,但真正决定用户口碑的,往往不是飞得多稳,而是单位时间内有效喷洒面积。一架满载10升的喷洒无人机,一个架次覆盖8-12亩地是常态,可实际作业中不少飞手一天只能完成200-300亩,与厂家标称的400-500亩差距明显。效率损耗究竟出在哪里?
喷洒系统的核心变量:雾滴谱与流量匹配
喷洒无人机效率的第一层瓶颈在喷头选型与流量控制。离心喷头雾滴谱窄、粒径均匀(通常在80-150μm可调),适合低容量喷洒;压力式喷头流量大但雾滴谱宽,飘移损失可达15%-25%。实际作业中,根据作物冠层密度选择雾滴粒径是关键:水稻田封闭冠层宜用100-130μm,小麦旗叶期则适合80-100μm。
流量匹配同样被低估。飞行速度5m/s、喷幅5m时,亩施液量1.5L对应单喷头流量约1.2L/min。很多飞手为赶进度提速到7m/s却不调流量,导致亩施液量降到1L以下,防效打折后不得不补喷,反而拉低整体效率。
航线规划与RTK定位的协同优化
航线规划对效率的影响常被归为“软件问题”,实际涉及定位精度与地形适配的硬耦合。传统GPS定位水平误差在1-3m,为避免漏喷,航线重叠率被迫设到20%-30%;接入RTK差分定位后误差降至厘米级,重叠率可压缩到10%-15%,单架次有效作业面积提升约15%。
地形跟随能力是另一变量。丘陵果园坡度超过15°时,定高飞行导致喷头与冠层距离波动大,需降速补偿。搭载毫米波雷达的仿地飞行可将相对高度稳定在2±0.3m,飞行速度从3m/s恢复到5m/s,效率提升近40%。测绘无人机预先生成的DEM高程模型导入航线规划,是目前果园场景最务实的做法。
实操中可落地的效率提升方法
- 换电策略优化:双电池组轮换+发电机现场充电,将单次换电停机从8分钟压到3分钟以内
- 药箱与航线匹配:按地块边界预划分航线,使单架次喷洒量恰好覆盖一个完整起降周期,减少中途返航
- 喷头定期校准:每作业50小时用流量计检测各喷头偏差,超过5%即更换,避免流量不均导致的补喷
- 与航拍无人机协同:作业前用航拍无人机快速获取地块正射影像,辅助规划避障航线
数据对比:效率差异的实际量级
以100亩水稻田防治作业为参照,不同配置下的实测数据差异明显:
- GPS定位+定高飞行+压力喷头:日均作业约220亩,亩施液量偏差±20%
- RTK定位+仿地飞行+离心喷头:日均作业约380亩,亩施液量偏差±8%
- 叠加双电池轮换与预规划航线:日均作业可达450亩以上
这组数据来自多个作业队的实际记录,个体差异存在,但趋势一致——定位精度与仿地能力贡献了效率提升的大头,喷头与换电策略则是边际优化。

植保无人机的效率提升不是单一技术的突破,而是定位、喷施、能源管理几个环节的系统性咬合。农业无人机的作业价值最终落在“有效沉积率”上,飞得快不等于喷得准,把每个变量调到位,效率数字自然会说话。