植保无人机喷洒覆盖率影响因素的技术解析与作业参数优化方向
在实际飞防作业中,很多操作手会遇到同一个问题:同一块田、同一款药、同样的飞行速度,防治效果却时好时坏。追根溯源,问题往往不在药本身,而在于喷洒覆盖率的稳定性。覆盖率不达标,药液打不到靶标部位,再好的药剂也是浪费。
覆盖率波动的三个技术源头
植保无人机喷洒覆盖率的形成,本质上是雾滴从喷头到冠层沉积的全过程控制。影响这一过程的变量比多数人预想的要多。
雾滴粒径与风速的耦合关系是最容易被忽视的一环。雾滴过细(低于100μm)时,在侧风3m/s以上条件下飘移损失可超过30%;雾滴过粗则弹跳滚落,叶背附着率急剧下降。行业实践中,根据作物冠层密度选择130-200μm的雾滴谱,是比较稳妥的区间。
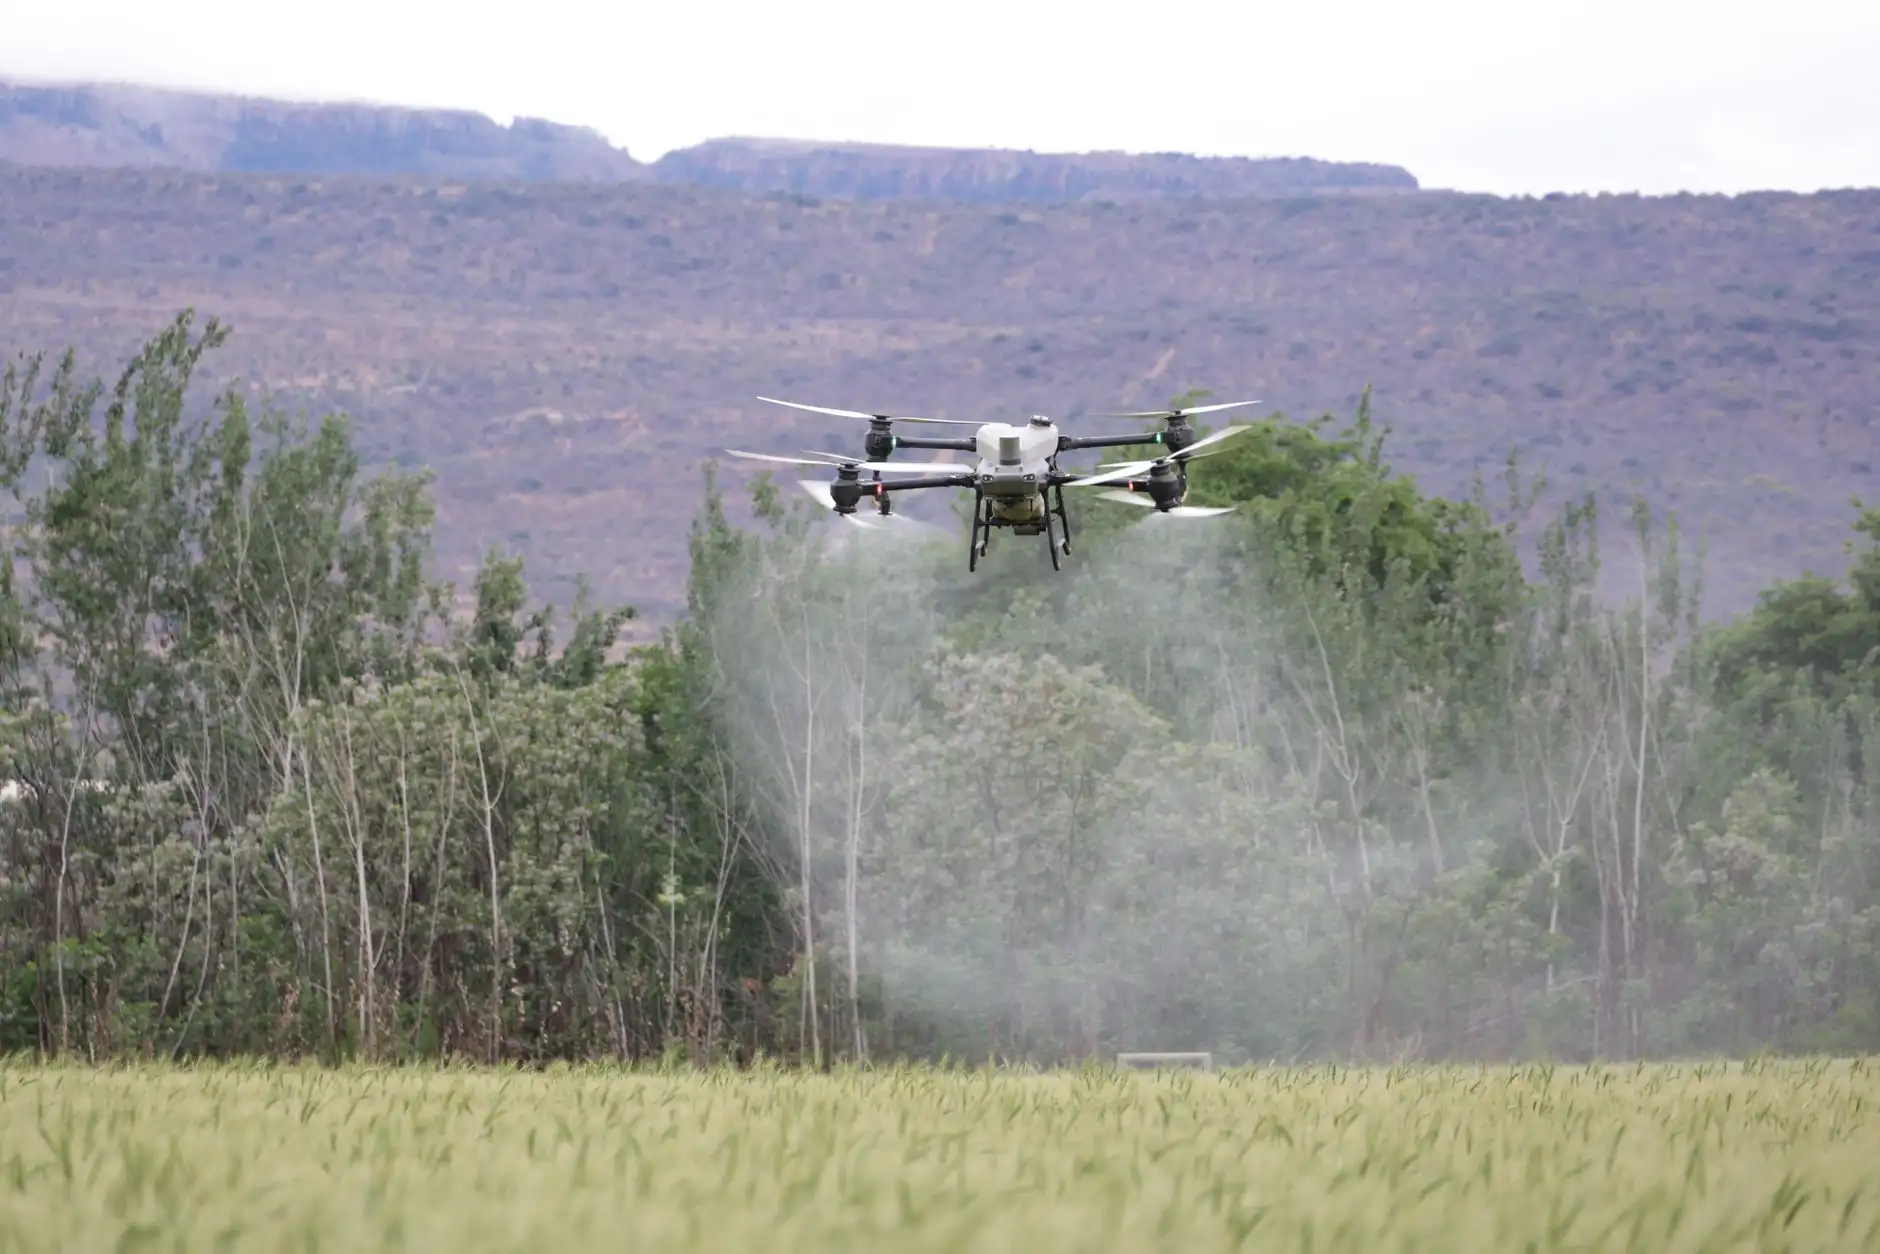
另一个常被低估的因素是飞行高度与旋翼下洗气流的匹配。多旋翼植保无人机在距冠层1.5-2.5m高度作业时,下洗气流能有效翻动叶片、提升叶背沉积;但高度超过3m后,气流衰减明显,小雾滴难以穿透冠层。这也是为什么农业无人机的仿地飞行精度直接关联喷洒质量——地形起伏导致的相对高度变化,会让有效覆盖区出现条带状漏喷。
喷头流量与飞行速度的配比同样关键。流量固定时提速,单位面积施液量下降,覆盖率随之走低。合理的做法是先确定亩施液量,再反推飞行速度与喷头型号的组合,而非凭经验随意设定。
从参数优化到作业闭环
参数优化不是一次性的调参动作,而应形成可复用的作业闭环。建议按以下顺序建立标准作业流程:
- 测绘先行:作业前用测绘无人机获取地块正射影像与高程数据,生成仿地航线,将相对冠层高度控制在设定值±0.3m以内
- 雾滴检测:以水敏纸布点法抽检,每架次随机布置5-8个检测点,统计雾滴密度与覆盖率,作为参数调整依据
- 环境窗口选择:风速超过3m/s或温度高于32℃时暂停作业,避开上升气流导致的飘移与蒸发损失
- 参数固化:将验证有效的喷头型号、流量、速度、高度组合录入作业档案,按作物种类和生育期分类管理
值得留意的是,航拍无人机在作业效果复核中也有实用价值——多光谱影像可以辅助判断施药后的冠层响应,为下一轮作业的参数微调提供参考。这类跨机型的协同,正在成为规模化飞防服务队的常规做法。
技术趋势:从经验调参到数据驱动
当前行业的一个明显趋势,是喷洒参数正从"老师傅经验"转向"数据模型驱动"。部分植保无人机平台已开始集成风速传感器与实时流量反馈,在飞行中动态修正喷施量。对作业服务方而言,建立自己的覆盖率检测数据库,比单纯追求设备更新更具长期价值。
常州市云澜智能无人机科技有限公司在飞防作业支持与设备适配方面持续积累实践经验,建议用户在参数优化时坚持"先测绘、再检测、后固化"的流程,让每一次作业都成为下一次的可靠基准。