农业无人机喷洒系统技术解析:从雾化喷头到变量施药的精准控制
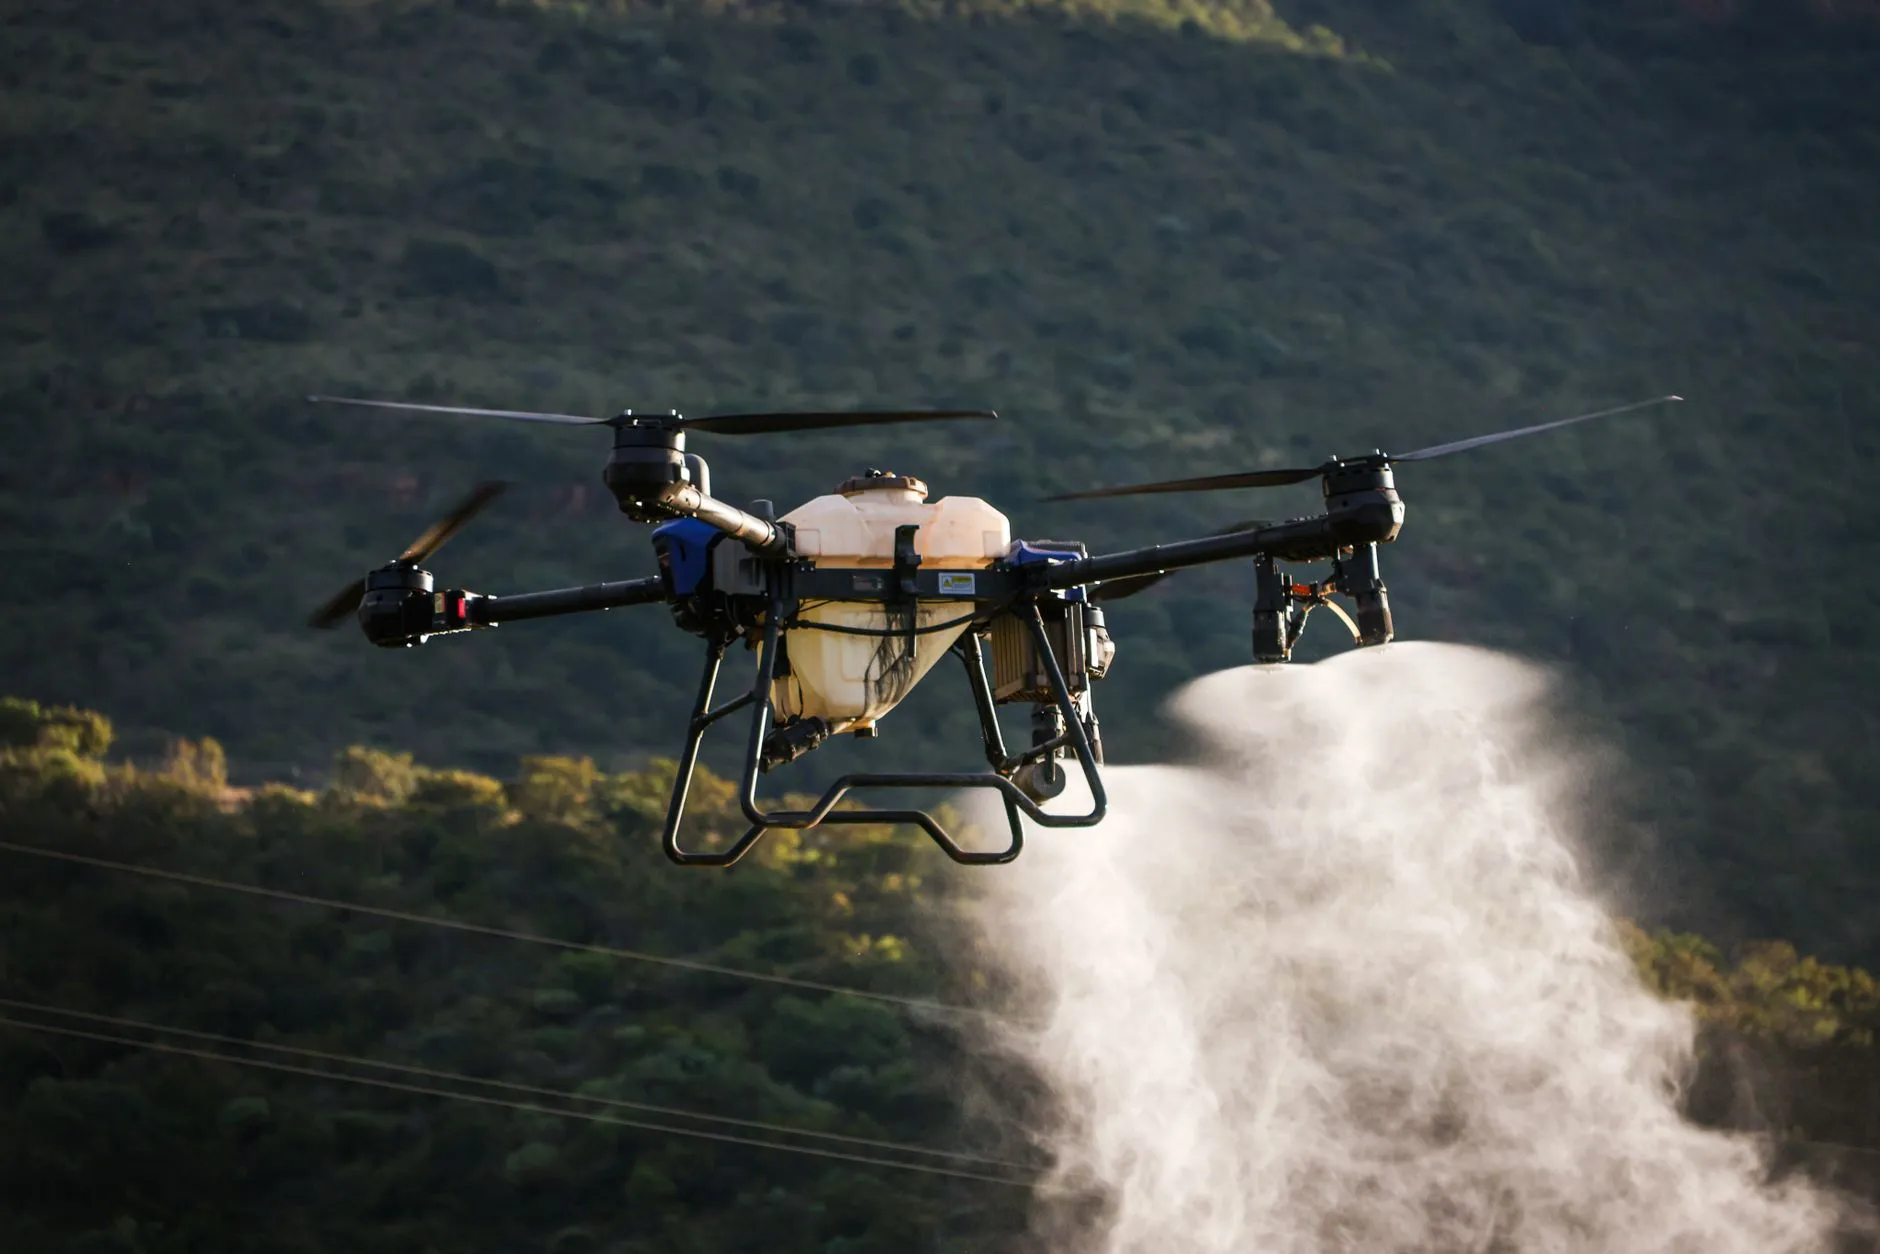
一架满载药液的植保无人机以5米/秒的速度掠过稻田,机翼下方气流翻涌,药雾如薄纱般均匀铺展。这个过程中,从药箱到作物叶面,药液要经历加压、雾化、二次破碎、沉积附着等多个环节,任何一环出问题,都会导致药效打折甚至药害。很多飞手抱怨"同样的药、同样的地块,效果却时好时坏",根源往往就藏在喷洒系统的技术细节里。
雾化环节:喷头选型决定药液沉积率
目前植保无人机主流采用压力式雾化喷头,通过泵体加压将药液推送至喷嘴,利用高速液流与空气的剪切作用完成雾化。喷嘴孔径通常在0.3~1.2mm之间,对应的雾滴体积中径(VMD)在80~250μm范围内可调。这个数字并非越小越好——雾滴过细(低于100μm)容易发生飘移,尤其在3级以上风力条件下,药液可能偏离靶标区域数米之远;雾滴过粗(超过250μm)则容易从叶片弹落,沉积率大幅下降。
实际操作中,需要根据作物类型和药剂特性来匹配雾滴粒径。例如防治水稻稻飞虱时,因靶标位于植株基部,建议选用VMD 120~150μm的雾滴,配合下压风场增强穿透力;而喷施除草剂时,为避免飘移伤害邻近敏感作物,应选用VMD 200μm以上的粗雾滴。
变量施药:从"均匀喷洒"到"按需供给"
传统喷洒作业采用恒定流量,但田间实际情况千差万别——地头作物长势旺、病虫害压力大,田块中间可能稀疏。变量施药技术通过RTK定位与处方图配合,实现流量随位置动态调整。其核心在于PWM脉宽调制阀门:控制器以10~20Hz的频率快速开闭阀门,通过调节占空比来改变瞬时流量,响应延迟可控制在50ms以内。
这套系统通常需要与测绘无人机预先获取的NDVI植被指数图配合使用。测绘无人机搭载多光谱相机飞行后,生成田块处方图并导入植保无人机飞控,喷洒时即可实现"重病重喷、轻病轻喷"。目前行业领先的变量施药系统流量调节范围可达0.5~5.0 L/min,调节精度±3%以内。
实战中的三个关键控制点
即便硬件到位,实际作业中仍需注意以下参数匹配:
- 飞行高度与喷幅:多旋翼植保无人机通常保持距作物冠层1.5~3.0m飞行,喷幅在4~8m之间。高度过低会导致喷幅收窄、漏喷;过高则雾滴飘移加剧。
- 飞行速度与流量匹配:亩施药量=流量÷(速度×喷幅)。飞手需根据目标亩用量反推参数,而非凭感觉设定。
- 环境风速监控:建议作业风速不超过4m/s(约3级风),并尽量选择早晚时段作业,避开中午上升气流强烈的窗口期。
值得关注的是,航拍无人机在作业前的田间巡查中同样发挥着作用——通过可见光与热成像双光载荷,可以快速识别病虫害发源中心,为变量施药提供更精准的处方依据。
从行业趋势看,喷洒系统正朝着"感知—决策—执行"一体化方向演进。毫米波雷达实时探测冠层高度、AI视觉识别病虫害等级、电控变量喷嘴即时响应——这些技术模块正在被整合进新一代农业无人机平台。对于飞防服务组织而言,理解喷洒系统的底层逻辑,比单纯追求飞行架次更有长期价值。